开源
-
Karpo开源System 1+System 2浏览器智能体:102项任务准确率89%,单任务模型成本约0.096美元
Karpo于11月21日开源浏览器智能体karpo-browser:通用大模型负责规划和读结果,决策模型Karpo Decision 27B Act负责逐步点选。在Browserbase Benchmark v2全部102道任务上,三次运行平均准确率89%,单任务平均201秒、0.096美元。
-
华为云开源昇腾原生具身世界模型CloudRobo-WM1.2:让机器人先“预想”世界再动手,两项操作基准排名第一
华为云把具身世界模型连同训练框架一起开源:模型在国产昇腾算力上训练,两项机器人操作基准登顶,华为云依旧强调“不做机器人本体”。
-
把人类动作“翻译”给人形机器人:英伟达开源SOMA Retargeter,首批适配宇树G1/H2、加速进化T1和智元两款机型
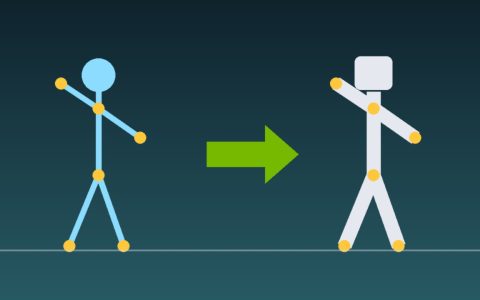
人形机器人想学会自然走路和做事,最好的老师是人类动作,但机器人不能直接照搬人的关节角度。英伟达开源的SOMA Retargeter专门解决这个“翻译”问题,并把输出接入策略训练流水线。
-
llama.cpp迈入1.0时代:本地大模型推理引擎正式承诺API稳定,已支持150多种模型架构
诞生三年半的llama.cpp与ggml同步发布1.0.0库版本。团队表示,今后公共C API一旦出现破坏性变更就会升级主版本号,为越来越多依赖它的下游应用提供可预期的升级边界。
-
Runway开源世界动作模型Praxis-1:270亿参数从日常视频里学会操控机器人,RoboLab-120成功率46.2%居同类首位
视频生成公司Runway于11月11日开源Praxis-1。这个270亿参数的世界动作模型先“想象”接下来的画面,再从中读出动作,在RoboLab-120榜单上领先所有世界动作模型和开源机器人基础模型,权重和微调代码均可商用。
-
Glasswing七个月成绩单被拆解:Anthropic记录近3.8万条漏洞发现,标记修复仅217个,curl维护者判一半以上不算漏洞
VulnCheck研究员拆解Anthropic旗舰安全项目Glasswing七个月的数据:发现数近3.8万条,标记修复只有217条,重复项已远超修复数;curl维护者对一批模型自动生成报告的复核结果,也与官方宣称的94.2%真阳性率相去甚远。
-
开源免订阅的SketchUp替代品登上HN热榜:KetchUp用Rust和WebGPU写成,浏览器里就能建模
一款用Rust和WebGPU写成的开源3D建模工具KetchUp登上Hacker News热榜。它主打免订阅、无需账号,浏览器打开即用,支持推拉建模、尺寸标注、组件管理,可导入SketchUp几何体,面向木工和家具设计爱好者。
-
英伟达开源Cosmos 3交互式世界仿真模型:驾驶多视角与双臂机器人可闭环
英伟达于11月5日前后发布Cosmos 3交互式世界仿真开源检查点,包括Transfer-Auto、Sim-Auto、Sim-Transfer与Sim-Bimanual四款约16B模型,支持驾驶多传感器与双臂机器人闭环仿真,许可证为OpenMDW 1.1。