发生了什么
本周,机器人学习领域的重要学术会议CoRL(Conference on Robot Learning)在美国得克萨斯州奥斯汀举行。英伟达11月9日在官方博客宣布,在会上推出一系列开放的机器人技术,包括新一代世界动作模型GR00T 2、机器人学习框架Isaac Lab 3.0、新的行业基准,以及把AI智能体引入机器人编程的工作流。
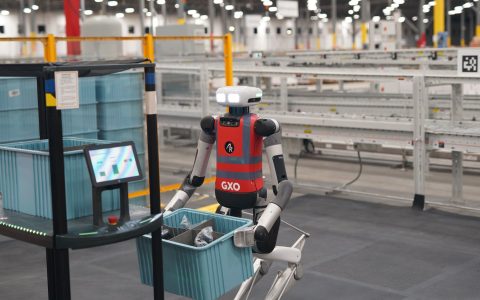
英伟达的判断是:仿真过去主要用来教机器人走、跑、跳,而现在正被用来教机器人干更“细”的活,比如对齐齿轮、连接线缆、组装小零件。
关键细节和数据
GR00T 2是一款基于英伟达Cosmos构建的开放前沿世界动作模型,训练数据包括多样的机器人和人类数据,其中有10万小时英伟达开源的人类第一视角数据。官方给出的几项指标是:在50项评测任务中,无需针对任务的示范就有40项至少成功一次;每项任务只给一次示范时,平均成功率71%,给五次示范则升至95%。模型还能从人类示范中学习,并在不同机器人本体之间迁移技能。AI智能体也可以通过它的API按顺序调用技能、从错误中恢复。
英伟达称,GR00T 2在RoboCasa365、RoboLab、RoboDojo和MolmoSpaces等基准的各类别中都排进前三。产业侧,Nexuni在测试用它处理衣物,富士康把它用于服务器制造的工厂自动化,西门子正在多个工业场景中评估。
仿真工具方面,Isaac Lab 3.0允许研究人员用智能体快速搭建训练环境,在PhysX和Newton两种物理求解器之间切换,并新增强化学习后训练库。与开源物理引擎Newton更紧密的集成,让它能模拟线缆、布料等可变形物体,以及多关节灵巧手。在一项基于视觉的灵巧操作基准中,Isaac Lab 3.0配合Newton的训练吞吐最高可达Isaac Lab 2.3配合PhysX的2.5倍。
一个直观的例子是AlphaNIST:单个策略在NIST装配任务板上学会全部20项毫米级零件操作,只用“成功/失败”信号训练,训练成功率超过98%,而每项任务单独训练策略的方案只有81%,GPU耗时还减少约39倍。其背后是华盛顿大学与英伟达提出的“成功引导采样”方法,专门让策略多练那些成功率在五成左右、还没掌握的任务。
评测与“智能体机器人”
学会一项技能是一回事,在多变环境下稳定完成是另一回事。英伟达同时推出了Isaac Lab-Arena 0.4开发者预览版,以及两个新开放基准:与RLWRLD合作的DexBench包含零售、物流、制造和酒店四类场景共15项任务;与加州大学伯克利分校合作的VABAR覆盖六项工业任务。伯克利还提出了Graph-as-Policy框架,用AI智能体把单项技能串成可审查的机器人程序,在仿真中测试并根据失败迭代。
此外,英伟达有两篇论文入围本届CoRL最佳论文奖的六篇决选名单,分别是关于用世界模型生成仿真场景的GRAIL和大幅扩展策略上下文的RoboTTT。
影响和展望
机器人走向工厂和仓库,瓶颈往往不在“能不能动”,而在“能不能精准、稳定地重复”。英伟达这次把开放模型、仿真、评测和智能体编排打包推出,目标是让研究机构和企业在同一套工具链上完成训练、验证和部署。随着越来越多的厂商基于Newton和Isaac Lab开发,英伟达在机器人基础设施上的生态位也在进一步巩固。
参考来源
发布者:极致前沿,转转请注明出处:https://www.veryin.com/4505.html