具身智能
-
RoC只在必要时召唤推理智能体:仿真平均成功率99.6%,真机三项长程任务平均73.3%
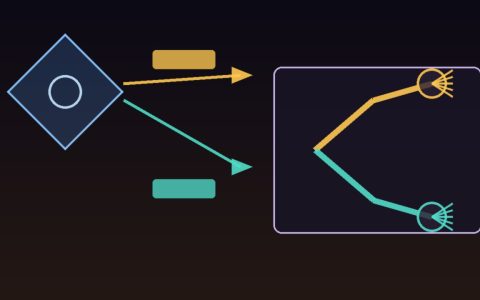
武汉大学、中关村学院和三星等机构提出RoC:用任务状态监测器决定何时让推理智能体介入。RMBench上与智能体基线相比平均成功率99.6%、token减少65.3%;SO-ARM101三项真机任务平均成功率73.3%。
-
约5万小时全身人体经验加持,Awaken-HI在T800八项任务上平均成功率达93.75%
EngineAI团队在11月20日公布于arXiv的论文中介绍Awaken-HI,并用约5万小时第一人称立体视频与同步全身动作做预训练。在EngineAI T800上,八项单独任务平均成功率为93.75%,高于对照模型π0.5的57.5%和GR00T N1.7的58.75%;长程工业补货和家庭整理任务分别为90%和80%。
-
PGX把取咖啡的时机和空间精度从策略里拆出来,仿真中GR00T N1.6成功率从35%升到80%
牛津大学团队提出PGX,用谓词门控状态机和世界坐标锁定来管理长程人形任务的时机与空间精度,VLA只负责操作阶段。在仿真取咖啡任务中,GR00T N1.6在权重不变时端到端成功率从35%升至80%。真机Unitree G1上完成了验证,但论文未给出单独的真机端到端成功率。
-
Ego2X把第一人称视频里的物体接触迁到不同机器人,X-VLA在200个场景成功率从40.5%升至67.0%
一篇11月19日发布于arXiv的论文提出Ego2X,主张从第一人称视频里迁移的不该是人手怎么动,而是物体上的接触如何发生。该方法面向灵巧手和平行夹爪,并在RoboTwin 2.0中仅用转换后的数据后训练X-VLA,任务成功率从零样本的40.5%提高到67.0%。
-
只需人类第一人称示范,SHAPE让双手灵巧机器人在全新任务上60次试验做成21次
Sharpa Robotics与香港中文大学、上海交大—Sharpa具身智能联合实验室等团队近日在arXiv发布VLA模型SHAPE,并公开了项目主页。模型用离散动作标记辅助训练,同时输出末端执行器和关节两路可执行动作。在三项从未用机器人遥操作采集过的新任务上,仅用人类示范微调后,60次真机试验做成了21次。
-
浙大与宇树开源Movens-5M:500万条可执行人形动作,文本、语音、音乐和视频都能驱动机器人
浙大与宇树等团队开源Movens-5M与Movens-Zero:500万条经仿真验证的可执行人形动作、超1万小时行为,覆盖297类动作与16类场景。模型可根据文本、视频、语音和音乐生成全身动作,并在宇树G1上展示真机效果。
-
地平线发布视频几何模型LoFT:5.145亿参数,从RGB视频联合预测位姿、内参和深度
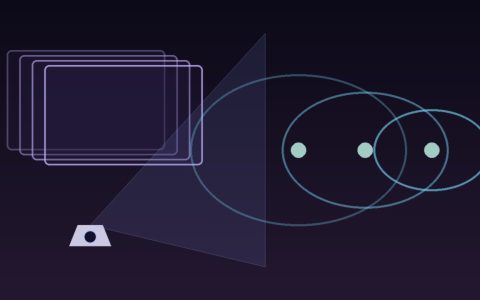
地平线机器人实验室发布原生视频几何基础模型LoFT。它采用双循环Transformer,能从RGB视频中联合预测相机位姿、内参和逐帧深度。模型约5.145亿参数,在约297万条序列、9.62亿帧图像上训练,多项深度估计指标领先。
-
工信部发布首批5项人形机器人行业标准:智能化能力分L0到L5,自发布之日起实施
工信部11月16日发布2026年第30号公告。澎湃新闻从标委会秘书处获悉,5项人形机器人行业标准自发布之日起实施,覆盖智能化能力分级、一体化关节、灵巧手、训练场和训练数据管理。
-
何小鹏公布小鹏IRON时间表:明年一季度进部分门店试用,二季度面向外部商业客户发布
何小鹏在小鹏集团三季度业绩会上给出IRON商业化节奏:明年一季度首批量产机器人先进入部分门店试用,二季度再向外部商业客户正式发布。最新版本将在科技日和广州车展亮相。
-
华为云开源昇腾原生具身世界模型CloudRobo-WM1.2:让机器人先“预想”世界再动手,两项操作基准排名第一
华为云把具身世界模型连同训练框架一起开源:模型在国产昇腾算力上训练,两项机器人操作基准登顶,华为云依旧强调“不做机器人本体”。