具身智能
-
前菜鸟CTO创办的昆腾动力拿下近5000台机器人订单:双臂机器人首进“双十一”物流仓,供包每小时1200件以上
具身智能公司昆腾动力宣布,其机器人在称重量方、分拣供包、固定拣选等物流场景完成产品与市场匹配验证,累计拿到近5000台批量订单,今年首次进入菜鸟供应链“双十一”真实作业现场。
-
Runway开源世界动作模型Praxis-1:270亿参数从日常视频里学会操控机器人,RoboLab-120成功率46.2%居同类首位
视频生成公司Runway于11月11日开源Praxis-1。这个270亿参数的世界动作模型先“想象”接下来的画面,再从中读出动作,在RoboLab-120榜单上领先所有世界动作模型和开源机器人基础模型,权重和微调代码均可商用。
-
亚马逊Ring成立机器人产品线:249.99美元室内无人机巡家,999.99美元巡逻机器人看店
Ring在11月10日宣布成立Ring Robotics,首批两款产品分别是能在家里飞的安防无人机Drone Cam和给商铺巡逻的机器人Rover Cam。前者构想已酝酿多年,后者则延续了亚马逊Astro机器人的技术。
-
英伟达在CoRL发布GR00T 2与Isaac Lab 3.0:单次示范平均成功率71%,机器人开始在仿真里“练细活”
英伟达在美国奥斯汀举行的CoRL大会上发布GR00T 2世界动作模型、Isaac Lab 3.0机器人学习框架以及DexBench、VABAR等开放基准,把机器人仿真训练的重点从“走路”推向对齐齿轮、插拔线缆等精细操作。
-
美团发布桌面操作基础模型Meituan-Robotics-0:1.5万小时机器人数据,RoboTwin 2.0成功率93.6%
美团机器人团队发布面向固定底座桌面操作的VLA基础模型MR0:三阶段训练、提出Rollback纠错数据机制,并配套事件驱动的具身智能体,在RoboTwin 2.0取得93.6%成功率,真机三项任务优于π0.5。
-
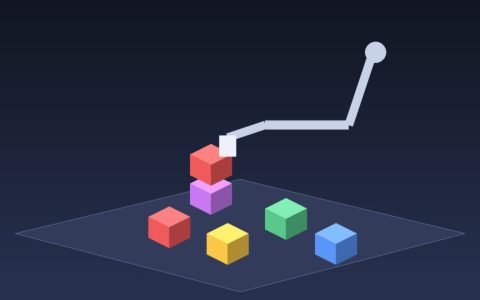
Ai2开源ToyBlocks:用“机械臂加积木”的受控世界,拆开机器人学习为什么失败
Ai2于11月6日发布开源仿真框架ToyBlocks,把机器人学习放进“机械臂加积木”的受控小世界里,自动生成任务与演示,并能定位失败来自规划还是控制。首批数据含85336条长程演示、约1600小时机器人执行数据。
-
瑞士Embodied AI发布AIR:腱驱动轻臂轮式机器人,可无围栏与人同线作业
瑞士创业公司Embodied AI于11月6日在Humanoid Europe 2026发布AIR:无腿的轮式双臂“人形”,腱驱动轻臂强调接触顺从;部署先从远程遥操作起步,公司称约一个月可接手任务,付费试点平均成功率约95%。
-
松下联合伯克利等发布T-Rex:指尖触觉把接触任务成功率提到65%
松下HD联合加州大学伯克利分校、NVIDIA、斯坦福等发布T-Rex:把指尖触觉接入VLA,在12项精细接触任务上平均成功率达65%,将于CoRL 2026展示。
-
光轮智能联手新思Ansys:工业接触任务仿真校准误差降91.7%
光轮智能主导定义并跑通工业接触任务中CAE精度的机器人任务级仿真校准:Ansys Motion提供部件力学分析,SimFoundry完成真实测量与自动化校准,RJ45任务最差轴向力误差降91.7%。
-
智元提出Worken「有效智能工时」:具身智能要从出货跨过上岗关
在2026智元创新日,彭志辉发布Worken=活跃机器人数量×自主工作时长×产出效能比,强调出货不等于生产力;同步亮相皮下液冷关节、GO-3 Preview、灵渠OS 1.0与多项部署成果。