机器人
-
全球最大合同物流商GXO拟部署最多1000台Apollo人形机器人:先过KPI关,2027年底在北美落地
11月12日,全球最大的纯合同物流商GXO与人形机器人公司Apptronik签署意向书:2027年起在真实仓库中扩大Apollo人形机器人试验,若达到双方约定的KPI,未来四年将在全球部署最多1000台,首批2027年底在北美上线。
-
Runway开源世界动作模型Praxis-1:270亿参数从日常视频里学会操控机器人,RoboLab-120成功率46.2%居同类首位
视频生成公司Runway于11月11日开源Praxis-1。这个270亿参数的世界动作模型先“想象”接下来的画面,再从中读出动作,在RoboLab-120榜单上领先所有世界动作模型和开源机器人基础模型,权重和微调代码均可商用。
-
优必选拿下首个超仿生人形机器人大单:永达汽车采购400台U1 Pro进4S店,与沐曦合资的具身芯片公司同日获5亿元融资
人形机器人走进汽车门店:优必选披露首个超仿生人形机器人大额订单,400台U1 Pro将用于产品体验、销售推广和客户服务。同一天,它与沐曦合资的具身端侧计算平台公司曦选创智传出5亿元天使轮融资。
-
亚马逊Ring成立机器人产品线:249.99美元室内无人机巡家,999.99美元巡逻机器人看店
Ring在11月10日宣布成立Ring Robotics,首批两款产品分别是能在家里飞的安防无人机Drone Cam和给商铺巡逻的机器人Rover Cam。前者构想已酝酿多年,后者则延续了亚马逊Astro机器人的技术。
-
英伟达发布Alpamayo 2 Edge:20亿参数推理驾驶模型塞进车端,Thor上端到端延迟160至190毫秒
英伟达11月10日发布Alpamayo 2 Edge:一款20亿参数、可在车载芯片DRIVE AGX Thor上实时运行的推理型视觉-语言-动作模型。它只在需要时才“思考”,经过闭环强化学习后驾驶表现提升48.9%,配套的AlpaJudge则用来给模型的推理质量打分。
-
特斯拉Robotaxi进入第8城圣安东尼奥:首日地图274平方英里,但独立测算称实际可用往往只有六七成
特斯拉把无人驾驶出租车开进了第8座城市圣安东尼奥,首日公布的服务地图面积创下纪录。但多位独立追踪者用实际下单测试发现,特斯拉宣传的地图和真正能叫到车的区域之间,一直存在明显落差。
-
英伟达在CoRL发布GR00T 2与Isaac Lab 3.0:单次示范平均成功率71%,机器人开始在仿真里“练细活”
英伟达在美国奥斯汀举行的CoRL大会上发布GR00T 2世界动作模型、Isaac Lab 3.0机器人学习框架以及DexBench、VABAR等开放基准,把机器人仿真训练的重点从“走路”推向对齐齿轮、插拔线缆等精细操作。
-
美团发布桌面操作基础模型Meituan-Robotics-0:1.5万小时机器人数据,RoboTwin 2.0成功率93.6%
美团机器人团队发布面向固定底座桌面操作的VLA基础模型MR0:三阶段训练、提出Rollback纠错数据机制,并配套事件驱动的具身智能体,在RoboTwin 2.0取得93.6%成功率,真机三项任务优于π0.5。
-
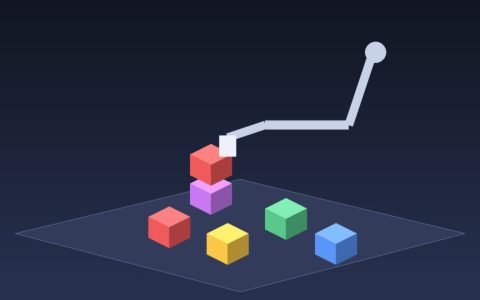
Ai2开源ToyBlocks:用“机械臂加积木”的受控世界,拆开机器人学习为什么失败
Ai2于11月6日发布开源仿真框架ToyBlocks,把机器人学习放进“机械臂加积木”的受控小世界里,自动生成任务与演示,并能定位失败来自规划还是控制。首批数据含85336条长程演示、约1600小时机器人执行数据。
-
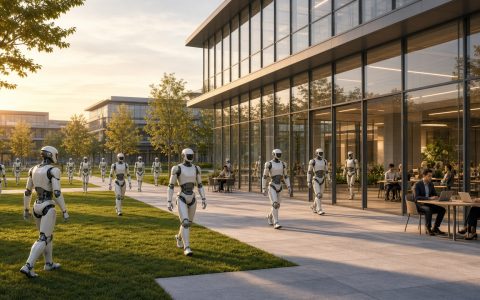
Figure总部挤满Figure 03:创始人两段视频展示数十台人形与员工同行
Figure创始人Brett Adcock于11月6日和7日连发两段约90秒视频,画面里数十台Figure 03在总部草坪、大厅和门口行走或站立。他曾希望约500人的总部里机器人比人还多,但公司仍未说明有多少台在客户现场从事付费工作。